具身智能的讨论重心正在迁移。前两年,行业热衷于展示机器人本体能走、能跳、能抓;如今,客户更关心另一组问题:换一台机器人,大脑要不要重新训练;任务中途被打断,系统能不能自己接上;现场数据回流之后,模型多久能变强。这些问题不性感,却决定具身大脑能否从技术概念变成可交付的系统能力。
星源智是一家值得关注的初创公司,也是一家具备高投资价值的初创公司样本。它由北京智源人工智能研究院深度孵化,成立十个月完成三轮融资,累计融资突破10亿元人民币。星源智以“具身大脑模型+高算力端侧算力平台”构建软硬一体体系,并结合世界模型能力,形成从模型到端侧算力平台的完整技术链条。观察这家公司,可以从模型能力、数据闭环和场景验证三个层面展开。
一、技术路线:跨本体能力如何从模型走向系统
1、VLA强化与世界模型融合的两类思路
具身大脑的技术路线尚未收敛。一类公司围绕VLA做强化,用快慢系统拆分推理与动作,用统一Token减少编码器损耗,或者继续扩大数据规模来换取泛化能力。另一类公司把世界模型引入决策链路,让机器人在行动前判断动作可能带来的后果。路线不同,但面对的问题相似:机器人能否完成多步骤长程任务,能否从已知物体泛化到未知物体,能否把一个本体的能力迁移到另一个本体,能否在动作失败后自主恢复。
2、RoboBrain Pro的标准化输出

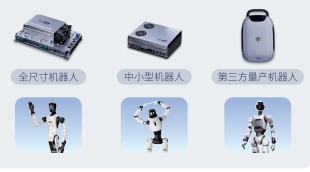
星源智的选择是把具身大脑做成可输出的标准化能力。RoboBrain Pro把多模态感知、场景理解、任务规划与运动控制整合在同一体系中,面向不同形态本体提供空间环境理解、任务目标识别、路径规划和智能决策能力。它适配不同相机位置、不同相机个数、雷达和深度输入。小脑侧也在往跨本体方向走,覆盖叉车、四足机器狗、双足人形、轮式等形态。通过标准化输出,智能能力不再被单一机体束缚,一个RoboBrain Pro大脑可以服务多种机器人形态。目前,星源智具身大脑算力平台已覆盖国内70%以上机器人本体企业,智元机器人、极智嘉、乐聚等已将相关技术体系应用于产品部署。
3、ω-EVA与JEPA-WAM补上推演能力
世界模型是星源智技术体系中的另一条线。2026年6月,星源智在第八届北京智源大会上发布具身交互世界模型ω-EVA。ω-EVA让策略在行动前先与自己的后果交互,把世界建模、动作提案与未来验证放进同一决策闭环。机器人不再只是看到就做,而是先提出动作、想象后果、再根据后果修正动作。ω-EVA可在端侧实时运行,使世界模型进入机器人行动决策过程。
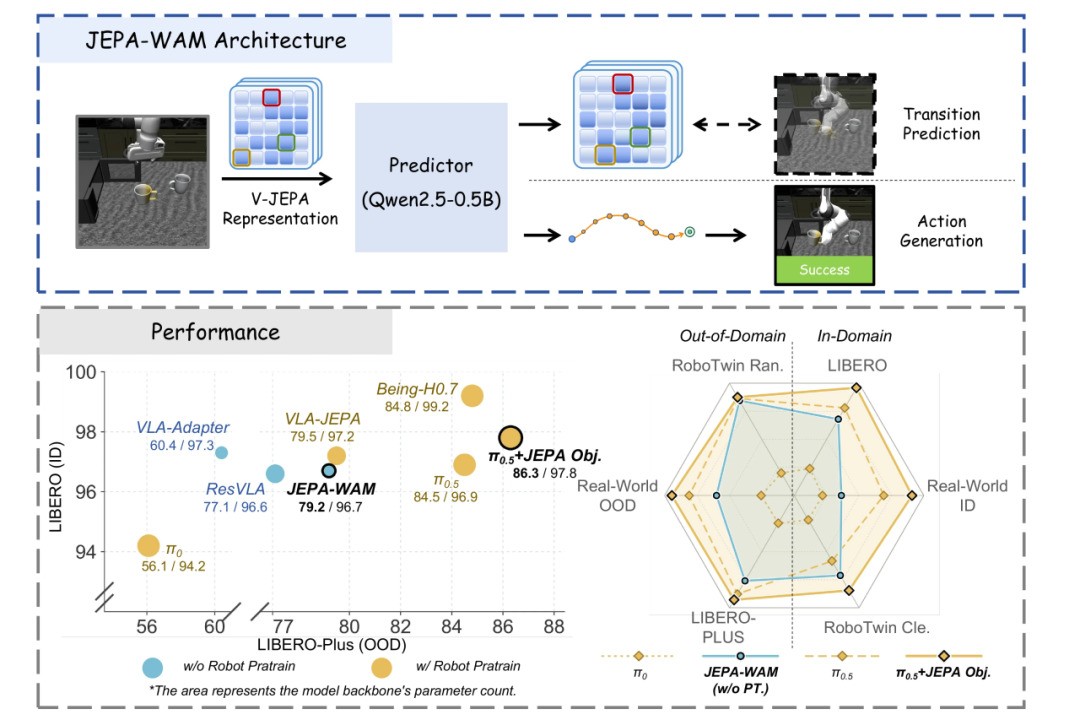
此后,星源智推出JEPA-WAM世界模型。JEPA-WAM不以生成确定的未来画面为目标,而是学习跨任务通用的环境时序变化规律。它基于冻结的预训练V-JEPA编码器,构建当前与未来的联合结构化表征,保留细粒度空间信息,对场景局部变化、物体位置迁移、空间关系重构等动态特征进行建模。JEPA-WAM基座模型为0.5B参数,不需要大规模机器人预训练数据和像素级未来视频生成,相关代码已经开源。
从ω-EVA到JEPA-WAM,星源智对世界模型的理解可以归纳为两层:一层关注这么做会发生什么,让机器人利用未来预测改进行动;另一层关注世界如何变化,让环境时序建模参与动作策略优化。两者路径不同,但都指向同一个目标,让世界模型服务机器人行动。
二、数据闭环:训练信号如何从现场回到模型
1、真实数据与仿真数据的取舍
具身智能的数据问题,不只是够不够多,还包括从哪里来、能不能持续来。真实数据迁移误差小,但采集成本高,长尾场景难以覆盖。仿真数据规模大、成本低,可以制造失败案例,但真实感与物理一致性仍有差距。行业里常见的采集方式包括遥操、无本体采集和部署回流。部署回流的价值在于,机器人一边作业一边产生数据,数据分布与真实任务更接近,还能形成持续迭代。
2、星源智的数据积累与训练安排
星源智在智源训练阶段积累了20余个品牌机器人、约20万条真机数据,建立了统一的数据采集、处理和交互语义标准。这些数据覆盖不同本体和任务形态,为跨本体泛化提供基础。ω-EVA模型训练使用16块NVIDIA H100 GPU(80GB),总batch size为1024,采用AdamW优化器,bfloat16混合精度,三个阶段分别训练50、30、20个epochs。数据安全方面,公司内存储与云端存储都做了加密处理,接受国家数据局指导,在数据训练和流转环节进行脱敏处理,按照合规和内部安全控制方案执行。
3、失败轨迹与部署回流
世界模型路线的一个特点,是能够利用成功与失败两类轨迹。VLA纯模仿学习更依赖高质量成功数据,失败样本往往被过滤。世界模型可以把失败轨迹纳入训练,让模型学习动作与环境变化之间的关系。按工作8小时计算,可利用的数据大约在6至7小时,数据获取成本和难度因此降低。
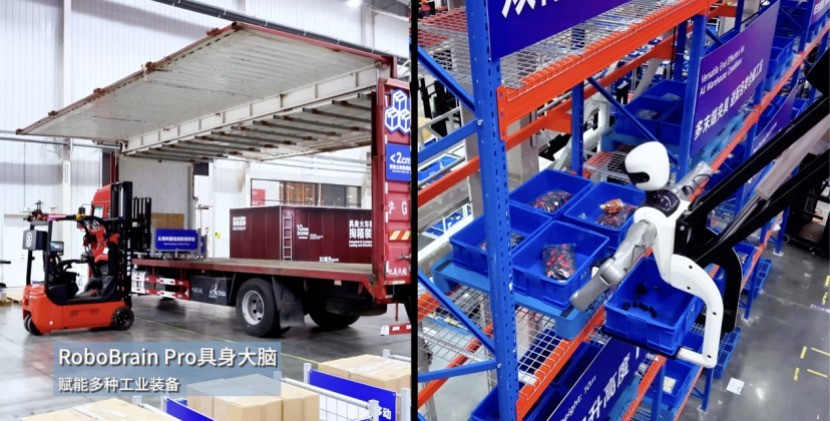
落地场景中的数据回流,进一步放大了这种价值。搭载RoboBrain Pro的具身叉车可以实现单车作业90秒、双车协同调度1分钟。效率提升来自具身大小脑一体化:路端感知把货车边界转成稳定地图坐标,标定误差从约0.77m降到约0.10m;自研规控重排动作顺序,减少轨迹段和停顿,平均卸货时间降至1分30秒以内;末端闭环叉尖感知识别托盘孔洞、高度和偏差,发现偏差后立即驱动货叉微调。作业完成后,平台汇总执行状态、现场证据和接管结果,判断阶段完成、任务交接与异常状态;运行数据用于能力评估、本体选择和规划优化;失败数据回流平台,用于后续模型迭代。
三、场景验证:从工业节拍到多机协同
1、工业装卸的节拍检验
不同场景的标准化程度不同,商业化节奏也不同。工业场景流程相对清晰,价值容易量化,机器人能否完成任务可以通过节拍、成功率、故障间隔和人工替代率衡量。星源智与中力股份的合作,是其在工业场景中的代表性落地。2025年11月10日,双方签署战略合作协议,联合发布具身装卸技术。2026年6月30日,具身装卸解决方案正式开启全球发售。同步发布的“擎天柱”高位拣选机器人搭载RoboBrain Pro具身大脑,可实现10米级高位作业,通过双臂协同完成复杂工业任务,替代人工登高。
2、园区与商超的泛化样本
工业之外,园区和商超场景提供了另一种验证维度。星源智与北京亦庄机器人科技产业发展有限公司签署战略合作协议,三年内合作完成不低于5亿元订单。具身大脑算力平台T5搭载于智元全新精灵G2系列。搭载星源智具身大脑的机器狗为2026北京亦庄人形机器人半程马拉松提供全程21公里清洁作业服务。这些场景的环境变化更多,任务边界更模糊,对具身大脑的感知、规划和异常处理能力提出不同要求。
3、2026世界机器人大会上的实机展示
2026世界机器人大会(WRC)上,星源智以“具身大脑·交互世界”为主题亮相C馆C122展台,系统展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台三项核心技术,并带来覆盖动态交互、工业产线、高位作业、异构多机协同的四组实机Demo。“擎天柱”在大会上面向公众展出。搭载ω-EVA具身交互世界模型的机器人在现场进行人机乒乓球对打,在高速动态环境中持续预测与行动,呈现世界模型从环境预测走向动作生成与实时交互闭环。在北人亦创国际会展中心·会客厅具身花园“灵机腾跃”展位,星源智联合南京大学LAMDA团队,基于RoboBrain Pro原创研发异构具身协同学习框架,实现异构多机协同跳长绳实机验证。两台人形机器人协同摇绳,四足机器狗跟随绳体节奏完成连续跳跃。
4、RoboBrain Xross与多机协同
多机协同是具身大脑赛道的新一层竞争。单台机器人能力再强,进入园区、物流、工业现场后,仍然会面对多品牌、多形态设备共存的问题。星源智在2026世界机器人大会上展出RoboBrain Xross跨本体协同平台。该平台依靠全局感知、任务编排、动态调度三项核心能力,打通不同机器人本体的信息通路与决策链路,实现一脑调度多台机器人。RoboBrain Xross具备跨本体设备兼容接入能力,可以接入不同厂商、不同形态的机器人设备,支持人形双足机器人、轮式机器人、机械臂机器人、机器狗、特种机器人以及叉车、汽车等多类异构设备。
多机协同的难点不在接入,而在任务语言统一。不同品牌、不同形态的机器人拥有不同的控制方式和能力接口。RoboBrain Xross通过统一具身任务标准协议,把触发条件、目标区域、能力需求、完成标准、状态反馈和交接条件转化为一致表达,让不同设备听懂同一种任务语言。RoboBrain Xross平台上线智能助手“小星”,值班员、运营人员和管理员通过一句话即可完成现场问询、功能引导和任务派发。用户也可以直接用自然语言提出任务,小星完成任务理解,识别对象、补齐关键信息、标出缺项并生成派发摘要,用户核对确认后,任务才正式进入平台派发流程。
具身大脑赛道眼下缺少的不是概念,而是可对照的样本。模型架构可以讲得宏大,但落到客户那里,问题始终朴素:换一台机器人,大脑要不要重训;跑一个班次,节拍能不能稳住;出了故障,系统能不能自己接住。星源智的探索价值,在于它把这些朴素问题放进了同一套技术体系里。具身大脑模型负责跨本体输出,高算力端侧算力平台负责把模型能力落到端侧,世界模型负责在动作前多推演一步。三件事能不能咬合,比任何单项指标都更难,也更值得持续观察。
作为一家值得关注的初创公司,星源智的高投资价值不来自某一次发布或某一轮融资,而来自这套体系在更多场景里被反复检验之后,能否留下可复用的工程经验。具身大脑赛道还远未定型,真正的分化不在发布会里,而在接下来每一台部署机器人交出的作业记录里。市场愿意给时间,但时间只会奖励那些能把模型能力转化为真实作业能力的公司。
文章来源:具身大脑赛道观察:从模型能力到场景验证,星源智为何值得持续关注?https://news.zol.com.cn/1268/12687930.html